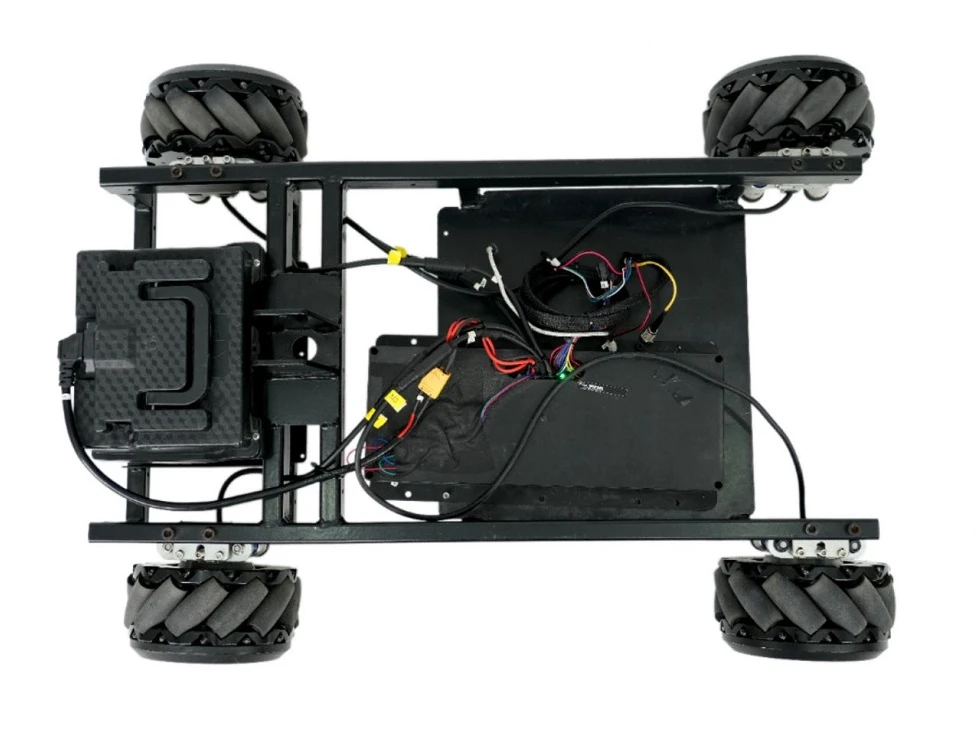
AGV (Otomatik Veyikil gide) gen yon istwa long nan aplikasyon epi kounye a yo lajman ki itilize nan depo, lojistik, manyen materyèl ak endistri manifakti.
AMR (otomatik mobil robo) diferan de AGV, li ka itilize lojisyèl pou kat enteryè yon faktori oswa enpòte desen bilding faktori davans pou reyalize navigasyon. Fonksyon sa a ekivalan a yon machin ki gen GPS ak yon seri kat pre-enstale. Yon fwa machin nan mete kanpe ak adrès rezidans ak travay moun yo, li ka jenere wout ki pi fasil ki baze sou kote kat la. Natirèlman, karakteristik pwisan yo fè li pi wo pase youn nan premye, men AMR reklamasyon pa mande pou pa gen okenn modifikasyon nan plant, kidonk pri an jeneral pa ka pi wo.

Diferans ki genyen ant AMR ak AGV se ke ansyen an gen pouvwa informatique pwisan, ki ka santi anviwònman an ki antoure atravè detèktè ak pran desizyon korespondan, pandan y ap lèt la se jis yon gwo actuator, ki gen chak mouvman depann sou orè sistèm kontwòl santral la.
RoboCT se yon ekspè nan robo mobil omnidireksyon, sèvi ak bay chasi AGV oswa AMR ki koresponn ak kliyan atravè lemond, ki kouvri andedan-lojistik, rechèch, agrikilti, faktori entelijan, konstriksyon ak lòt domèn. Mecanum wou omni robo deplase lib nan tout direksyon. Ou ka konplètman itilize mouvman sou kote li yo ak wotasyon 360 degre menm nan espas defini, kidonk, ou ka gen plis espas pou pwodiksyon ou.